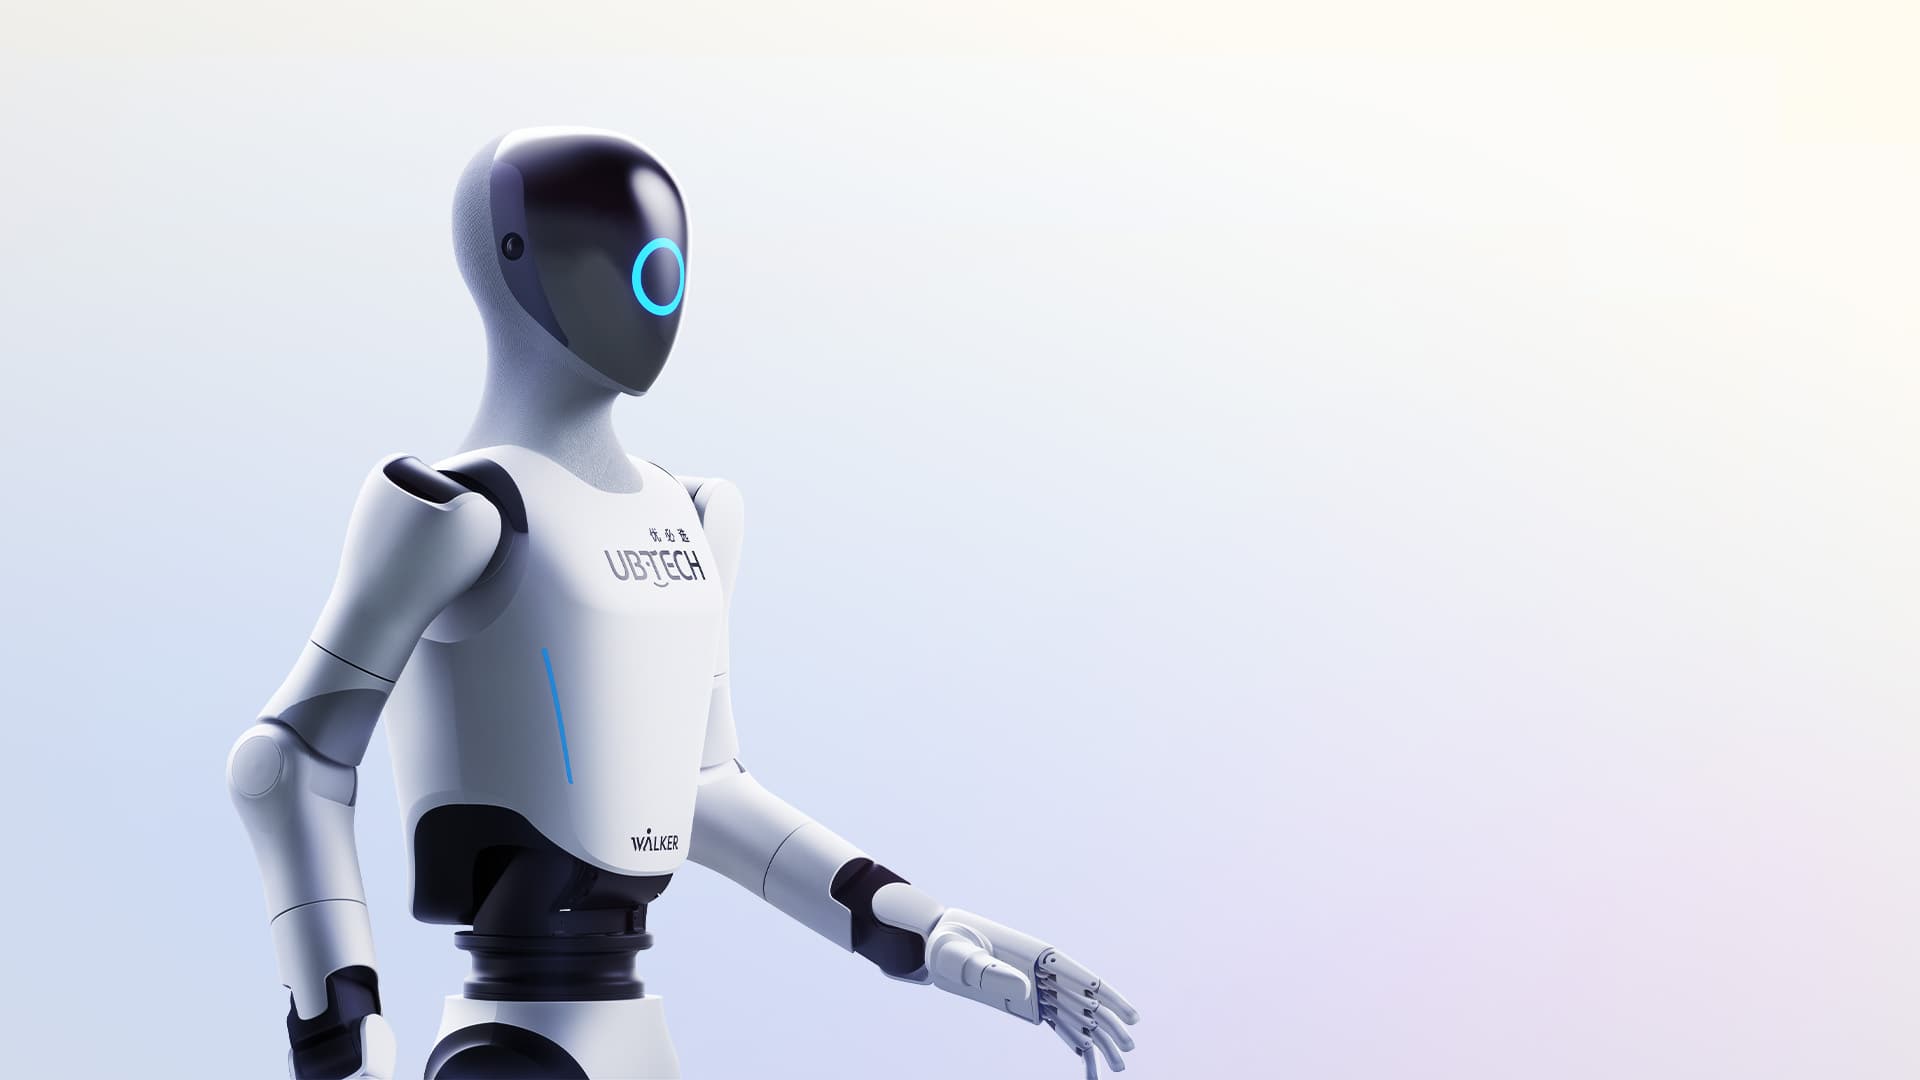
Humanoide de cuerpo entero
Con 164 cm, 55 kg y 53 grados de libertad anunciados por UBTECH, C1 utiliza piernas y articulaciones corporales para crear posturas y movimientos expresivos. Debe confirmarse la configuración de las manos.
Ver vídeo →Presencia humanoide. Servicio inteligente.
Walker C1 es un humanoide bípedo de cuerpo entero para recepción, orientación, experiencias culturales e investigación. Combina movimiento expresivo, percepción multimodal e inteligencia incorporada en una plataforma abierta a la personalización.
Walker C1 está diseñado para servicios urbanos y comerciales. Combina locomoción bípeda, modelos de IA, una biblioteca de movimientos e interfaces de desarrollo.
Con 164 cm, 55 kg y 53 grados de libertad anunciados por UBTECH, C1 utiliza piernas y articulaciones corporales para crear posturas y movimientos expresivos. Debe confirmarse la configuración de las manos.
Ver vídeo →UBTECH presenta marcha, carrera, baile y equilibrio dinámico sobre uno o ambos pies. La biblioteca y el control personalizable permiten preparar gestos y secuencias para cada experiencia.
Ver vídeo →Combina modelos de lenguaje multimodales, VLN/VLA y Thinker-WAM para conectar percepción, lenguaje, navegación y acción. La base de conocimiento y la memoria espaciotemporal apoyan contenidos adaptados.
Ver vídeo →La fuente anuncia NVIDIA Jetson Thor con 2070 TFLOPS en FP4, operación local offline y compatibilidad con cloud. Los modelos, funciones y requisitos de red se definen en la configuración.
Ver vídeo →Mapeo 3D en tiempo real, detección de obstáculos a escala centimétrica y evasión de cuerpo entero son capacidades presentadas por el fabricante. El recorrido y la circulación de personas se validan en el lugar.
Ver vídeo →Interfaces estándar y SDK completo permiten desarrollar aplicaciones. El framework anunciado es Thinker + Control Center + ROSA 2.0; el acceso efectivo y la versión se confirman en la propuesta.
Ver vídeo →Vídeos oficiales organizados por modelo y demostración.
Una demostración oficial de movimiento de Walker C1.
Abrir vídeo oficial ↗Cuatro áreas de aplicación presentadas por UBTECH. Guiones, recorridos, idiomas e integraciones se preparan según el espacio y el público.
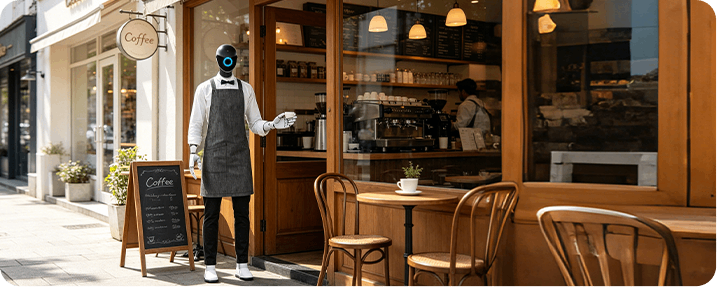
Recepción multilingüe, visitas guiadas con IA y asistencia comercial. HUMATRIX define conocimiento, contenidos, destinos y criterios para derivar a una persona.
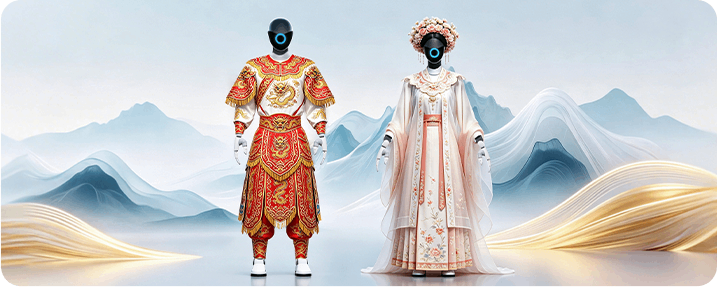
Eventos, actuaciones temáticas e interacción con visitantes. Gestos, coreografías y diálogos se preparan para el contexto, con supervisión y zonas adecuadas.
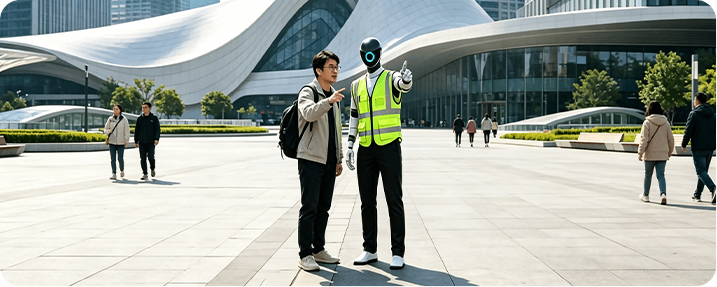
UBTECH presenta inspección en patrulla y asistencia al tráfico como aplicaciones. Recorrido, funciones de inspección e integración con el lugar deben validarse en el proyecto.
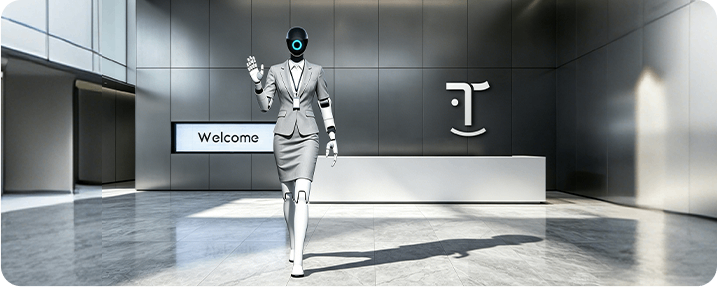
Asistencia docente y plataforma de desarrollo. Universidades y laboratorios pueden evaluar interacción, percepción, navegación y control con las herramientas disponibles.
Diagrama oficial UBTECH. Las manos diestras son opcionales; los componentes están descritos en español en la ficha técnica.
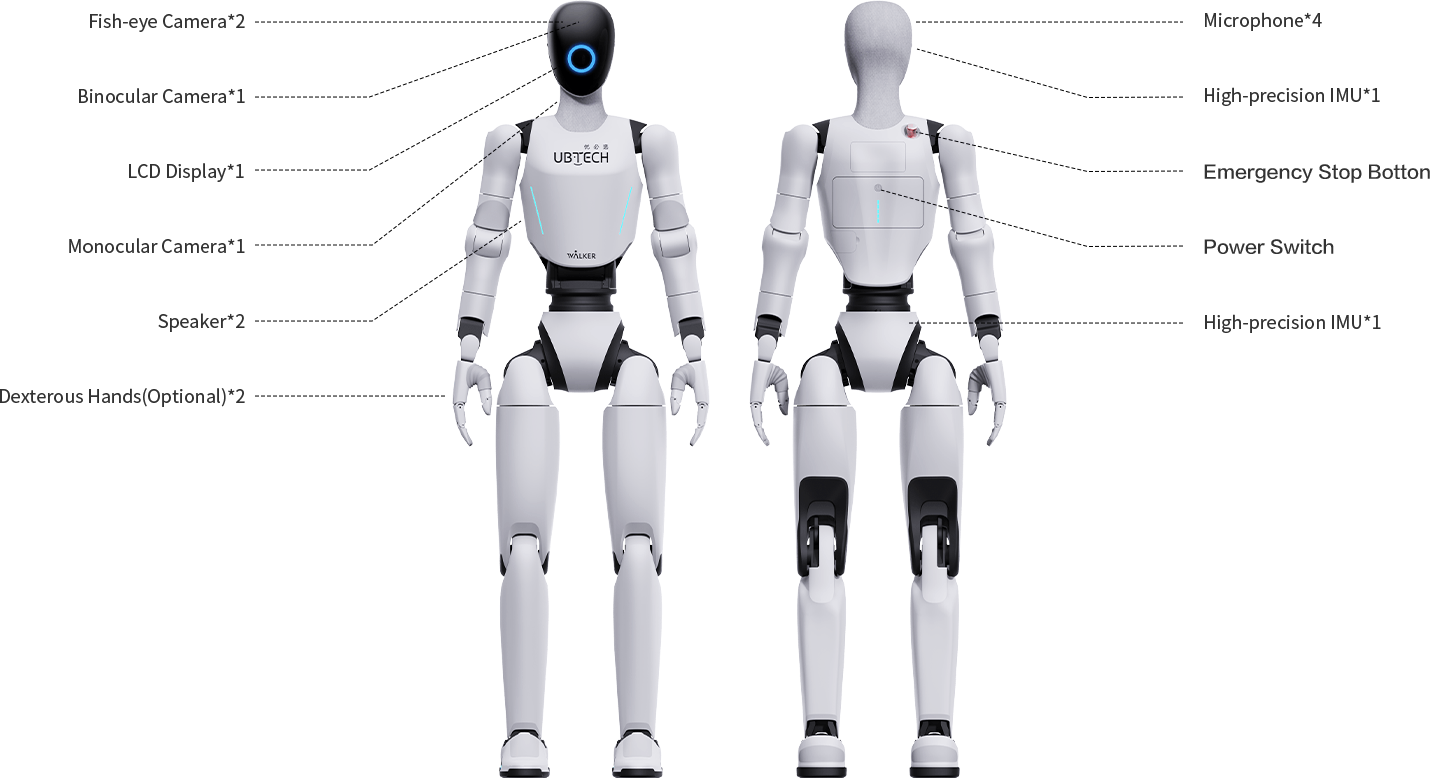
Datos y capacidades publicados por UBTECH, incluidas las infografías oficiales. Consultados el 30 de septiembre de 2026; configuración final sujeta a confirmación.
| Parámetro | Valor / capacidad | Contexto |
|---|---|---|
| Arquitectura | Humanoide bípedo de cuerpo entero | Plataforma con piernas, diferente de un robot sobre ruedas. |
| Altura | 164 cm | Valor publicado en la infografía de diseño. |
| Masa | 55 kg | Valor anunciado por el fabricante. |
| Grados de libertad | 53 DoF | Total anunciado; confirmar configuración y manos opcionales. |
| Movimiento | Marcha, carrera y baile | Biblioteca y control personalizable. |
| Velocidad anunciada | ≥ 3 m/s | Valor de agilidad dinámica; no es velocidad recomendada cerca del público. |
| Equilibrio | Dinámico, sobre uno o ambos pies | Seguimiento de trayectorias de cuerpo entero. |
| Computación | NVIDIA Jetson Thor · 2070 TFLOPS (FP4) | Capacidad anunciada; FP4 es el formato de precisión indicado. |
| Modelos e inteligencia | LLM multimodal, VLN/VLA y Thinker-WAM | Lenguaje, navegación, acción y modelo del mundo. |
| Operación de IA | Local offline y compatible con cloud | Funciones e integración confirmadas por proyecto. |
| Conocimiento y memoria | Base personalizable y memoria espaciotemporal | Contenidos, actualización y tratamiento de datos definidos en la implantación. |
| Navegación | Mapeo 3D en tiempo real y evasión de cuerpo entero | UBTECH anuncia detección de obstáculos bajos a escala centimétrica y frenado automático de emergencia. |
| Cámaras | 2 fisheye + 1 binocular + 1 monocular | Equipos identificados en el diagrama oficial. |
| Audio | 4 micrófonos y 2 altavoces | Cantidades del diagrama oficial. |
| Pantalla | 1 LCD | Identificada en el diagrama oficial. |
| Sensores inerciales | IMU de alta precisión | El diagrama identifica dos módulos en ubicaciones diferentes. |
| Manos diestras | 2 manos opcionales | Accesorio identificado como opcional. |
| Seguridad y control | Parada de emergencia, control de fuerza y protección contra caídas | UBTECH presenta controlador independiente y protección fail-safe; validar documentación y aplicación. |
| Software y desarrollo | Interfaces estándar, SDK; Thinker + Control Center + ROSA 2.0 | Confirmar versión, accesos, licencias y documentación. |
| Diseño e implantación | Arquitectura modular y presentación configurable | UBTECH menciona compatibilidad entre modelos, vestuario personalizable e implantación por una persona. |
Autonomía, tiempo de carga, carga útil, embalaje, protección IP, límites ambientales, idiomas disponibles y certificaciones no se detallan en esta página oficial. Deben confirmarse para la configuración propuesta. Las capacidades de movimiento no sustituyen la evaluación del recorrido y la interacción con personas.
HUMATRIX prepara caso de uso, configuración e integración para Portugal y España.
Público, lugar, objetivos, horarios, tareas y límites de interacción.
Guiones, preguntas frecuentes, conocimiento, tono y derivación a personas.
Suelo, obstáculos, público, distancias, movimientos y emergencias.
Interfaces, contenidos, actualizaciones y sistemas externos.
Piloto con métricas de interacción, disponibilidad y calidad; formación y seguimiento.
No. La fuente oficial presenta un humanoide de cuerpo entero con piernas, capaz de caminar, correr y bailar.
53 DoF es el total anunciado. El diagrama identifica las manos diestras como opcionales; deben confirmarse distribución y accesorios de la versión contratada.
UBTECH presenta recepción multilingüe, pero no enumera todos los idiomas. Portugués, español y otros idiomas deben confirmarse y probarse en la propuesta.
Se anuncia operación local offline y compatibilidad con cloud. No significa que todas las funciones operen sin red: modelos, conocimiento, actualizaciones e integraciones se definen por proyecto.
≥ 3 m/s aparece en la presentación de agilidad dinámica. Velocidad operativa, distancias y movimientos se definen según el espacio y la evaluación de la aplicación.
La página oficial consultada no publica autonomía ni tiempo de carga. Deben confirmarse para la configuración propuesta, sin importar valores de otros modelos.
UBTECH presenta interfaces estándar y SDK completo. La propuesta debe confirmar accesos, licencias, herramientas, versión y documentación.
La fuente oficial las identifica como opcionales. Configuración, accesorios y servicios incluidos deben desglosarse en la propuesta HUMATRIX.
Precio orientativo HUMATRIX
Comparta espacio, público y objetivos. Prepararemos una configuración y propuesta adecuadas a su servicio.
Fuente técnica, vídeo e imágenes oficiales: UBTECH · Walker C1 ↗
Información verificada el 30/09/2026.